02IUT de Bordeaux · BUT GEII
Poste automatisé de chargement / déchargement
Un poste robotisé autour d'un bras trois axes, mené de bout en bout : du cahier des charges à une machine mise en service avec une IHM opérateur complète.
- Bras3 axes
- Automates2 · maître / I-Device
- IHMTP700 Comfort
| Rôle | Conception de l'automatisme, programmation automate, IHM et validation |
|---|---|
| Contexte | IUT de Bordeaux · BUT GEII |
| Technologies |
- 01TP700 ComfortIHM WinCC
- 02ET200SPCPU maître
- 03Profinetéchange I-Device
- 04S7-1214CCPU esclave
- 05Bras 3 axesvariateurs · capteurs
Le besoin
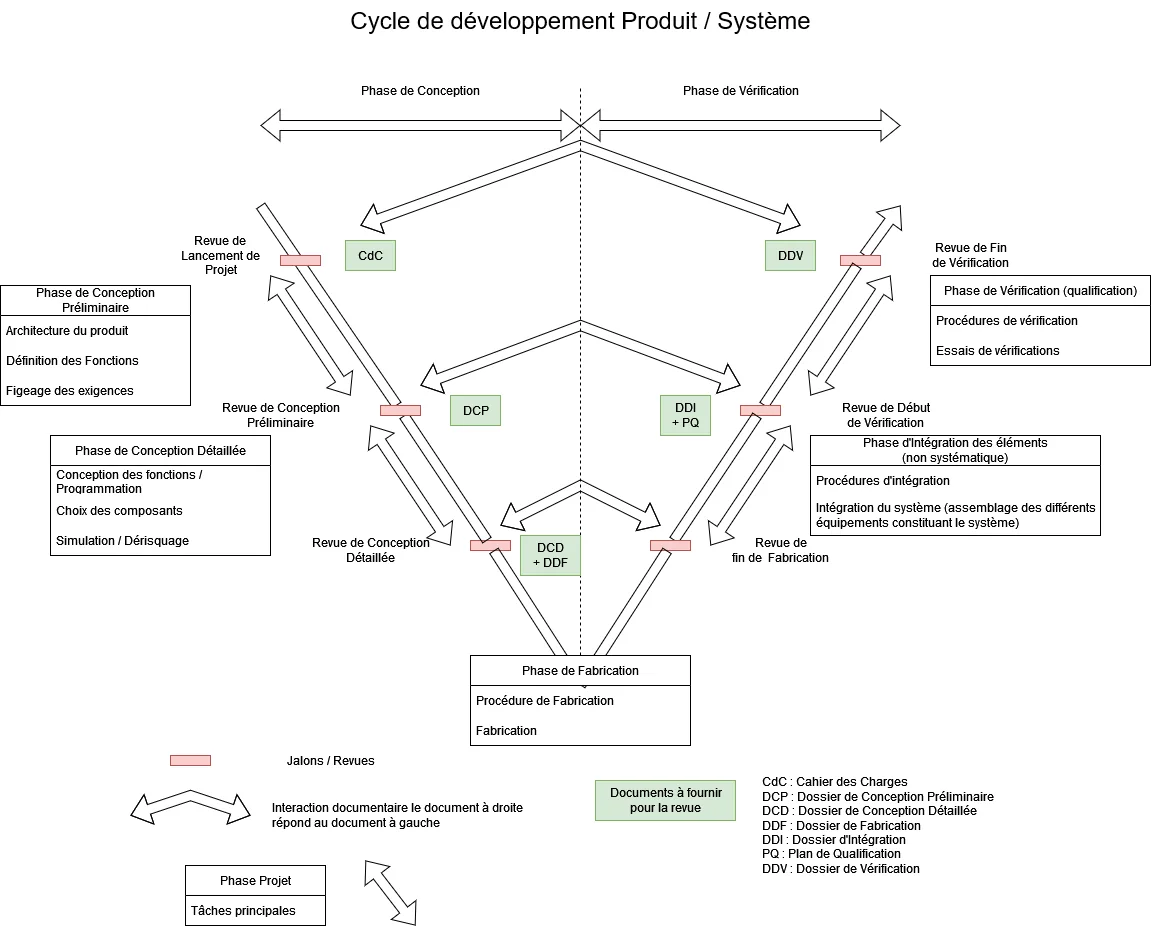
Automatiser un poste de chargement / déchargement construit autour d'un bras robotisé trois axes. Le projet a suivi un cycle en V conforme aux pratiques ISO 9001 : rédaction du cahier des charges, puis validation finale par rapport à celui-ci.
Architecture multi-automates
Deux automates se partagent la machine sur Profinet : une CPU ET200SP en maître et un S7-1214C configuré en esclave I-Device. Ce découpage garde chaque programme lisible et rend les échanges entre eux explicites et testables.
Programmation automate
- Trajectoires et séquences du bras sous TIA Portal.
- Modes de marche GEMMA : mise en route, production, arrêts, marche manuelle et gestion des défauts.
- Logique de sécurité et blocs fonctionnels SCL réutilisables.
Simulation avant mise en service
Séquences et modes de marche validés sous PLCSIM avant tout téléchargement dans l'automate réel : la mise en service s'est concentrée sur le matériel plutôt que sur des erreurs de logique.
IHM opérateur
- WinCC sur pupitre TP700 Comfort.
- Gestion des alarmes.
- Recettes.
- Profils utilisateurs et droits d'accès.
Contexte de production
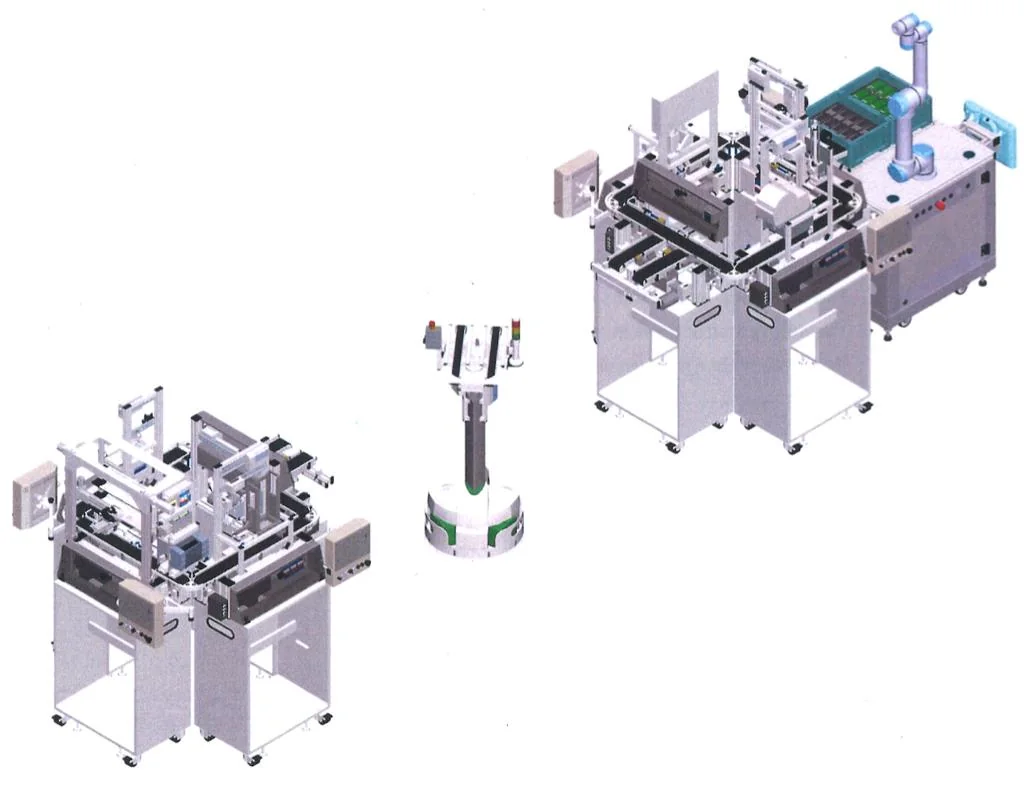
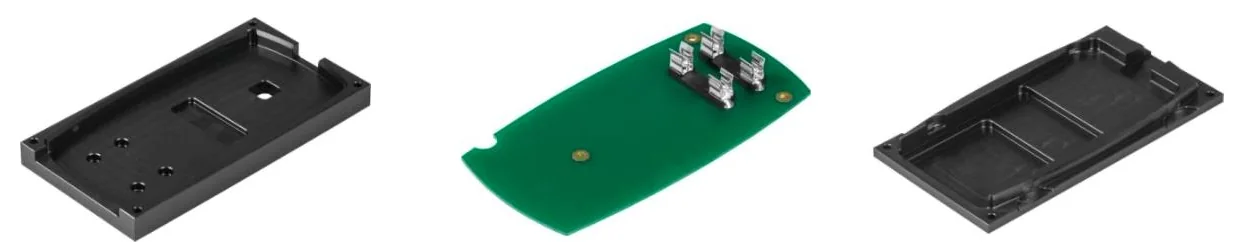
Le poste se trouve en tête d'une ligne Industrie 4.0 Festo CP Lab qui assemble des coques de téléphone portable. Jusque-là, un opérateur chargeait et déchargeait les coques à la main ; l'objectif était d'intégrer un bras trois axes pour réaffecter cet opérateur à d'autres tâches.
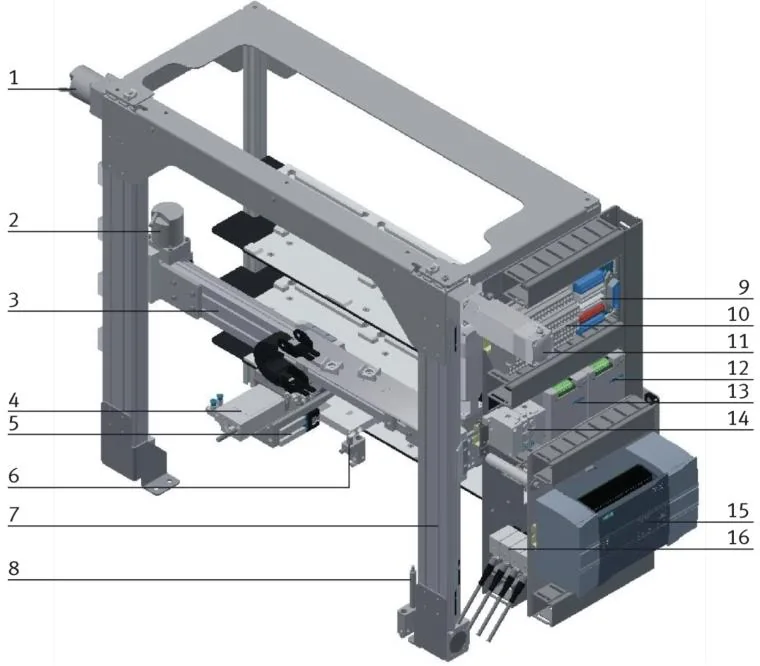
La ligne compte deux îlots de quatre stations — stockage, dépose de coque avant, presse pneumatique, perçage, étiquetage et une station de sortie avec un cobot UR5 — reliés par des convoyeurs et par un robot mobile Robotino entre les îlots. Chaque palette porte une puce RFID, et le MES fixe la gamme et les paramètres qui y sont inscrits.
La machine
| Élément | Réalisation |
|---|---|
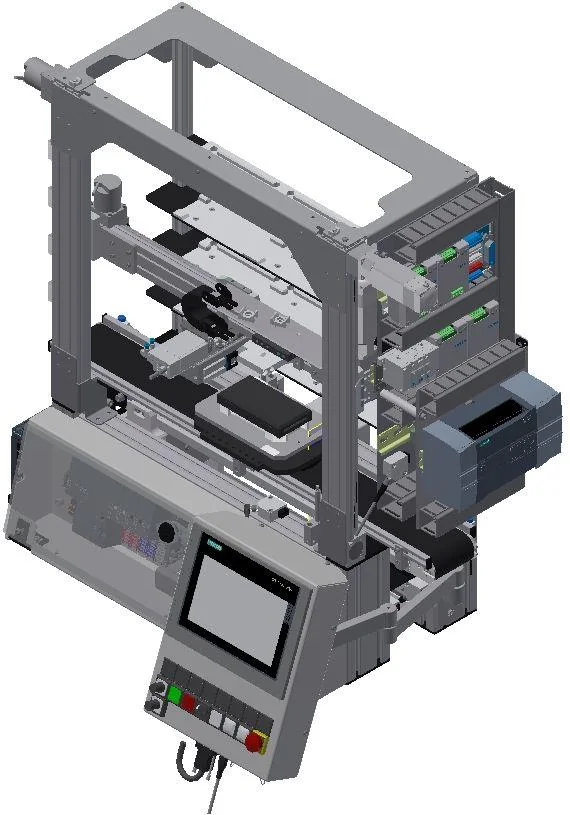
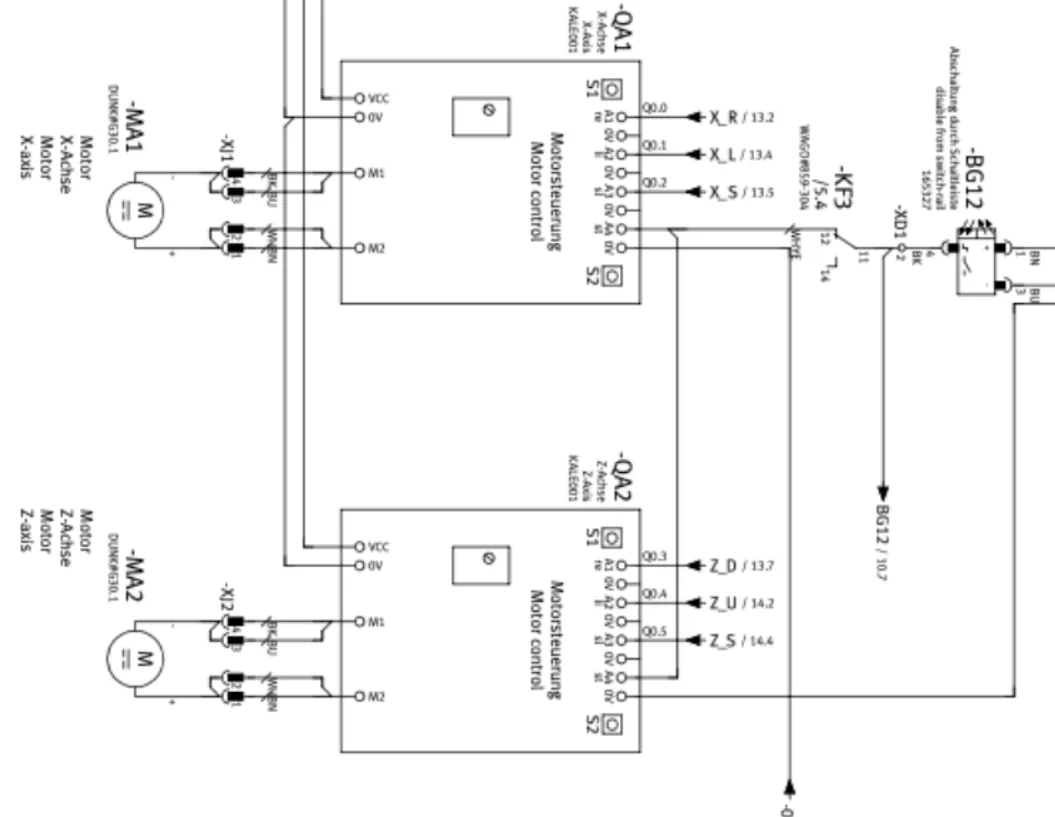
| Axe X | Motoréducteur avec commandes droite / gauche / vitesse lente ; codeur incrémental en quadrature lu par un compteur rapide du 1214C |
| Axe Z | Même principe : motoréducteur, vitesse lente, codeur sur un second compteur rapide |
| Axe Y | Vérin pneumatique tout ou rien vers le magasin, capteurs sorti et rentré |
| Pince | Pneumatique, avec capteur d'état de fermeture |
| Détection | Fibres optiques pour la présence palette et la coque sur palette ; capteurs photoélectriques pour les étages et l'occupation des emplacements |
| Courses | Capteurs de référence sur X et Z, fins de course sur chaque axe |
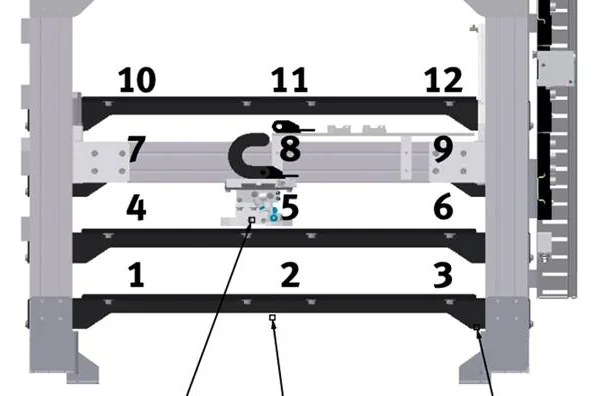
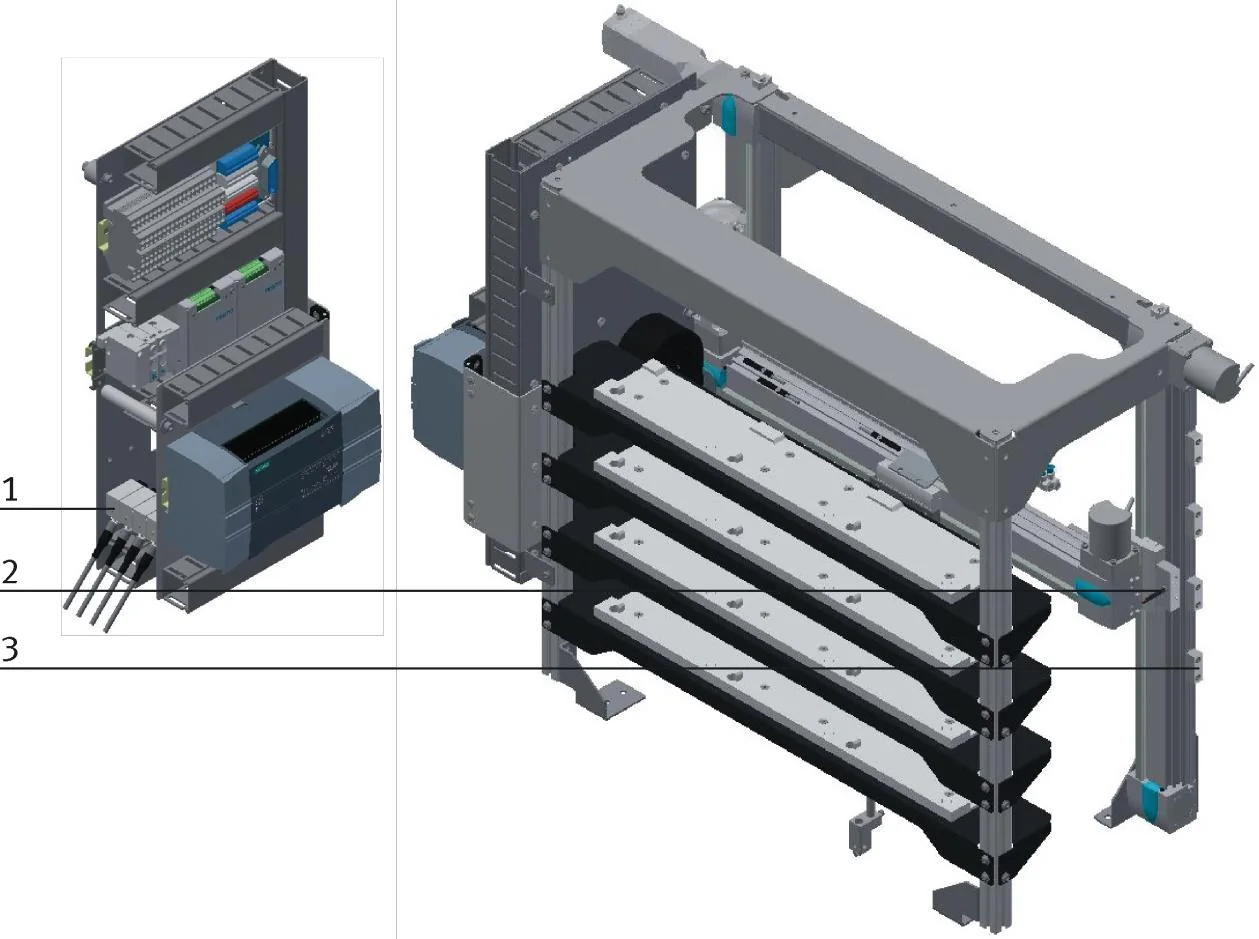
| Magasin | 12 emplacements, positions apprises dans un bloc de données en unités codeur |
Échange maître / I-Device
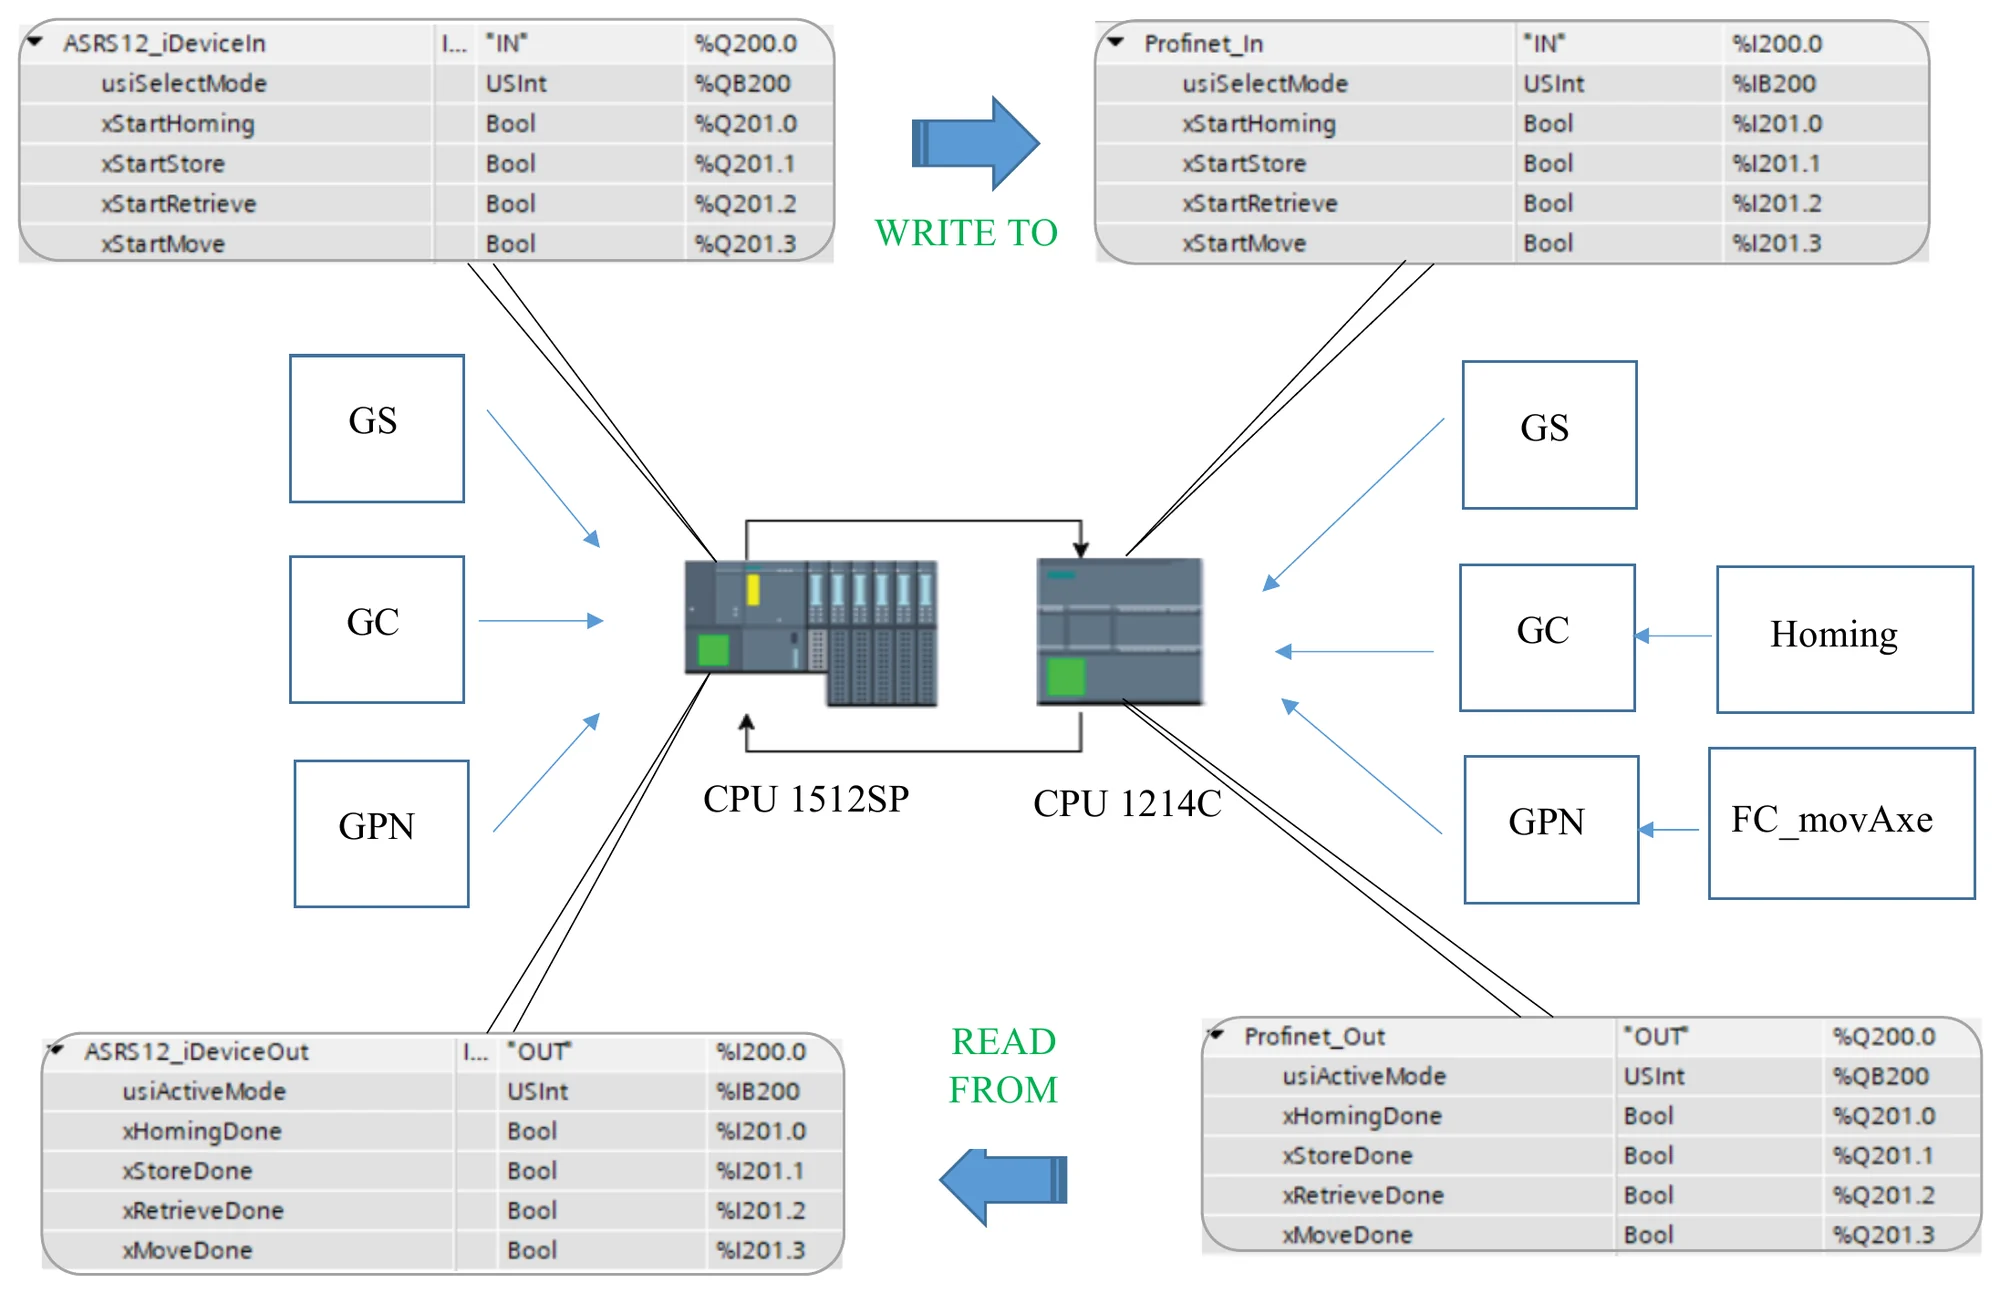
L'ET200SP CPU 1512SP pilote le poste — convoyeur, pupitre, IHM — et envoie les demandes au bras. Le S7-1214C est déclaré en I-Device : le maître le voit comme un module d'entrées / sorties doté de deux zones de transfert, to_ASRS et from_ASRS. Le maître demande, le 1214C exécute la trajectoire et rend compte.
| Sens | Principaux signaux |
|---|---|
| to_ASRS | Mode de marche, départ homing / stockage / déstockage / déplacement, numéro d'emplacement, consignes et validations X et Z, ouverture / fermeture pince, Y avant / arrière, identifiant pièce |
| from_ASRS | Homing / stockage / déstockage / déplacement terminés, positions X et Z, états pince et Y, magasin plein / vide, nombre de pièces en stock, code d'erreur |
Pilotage des axes
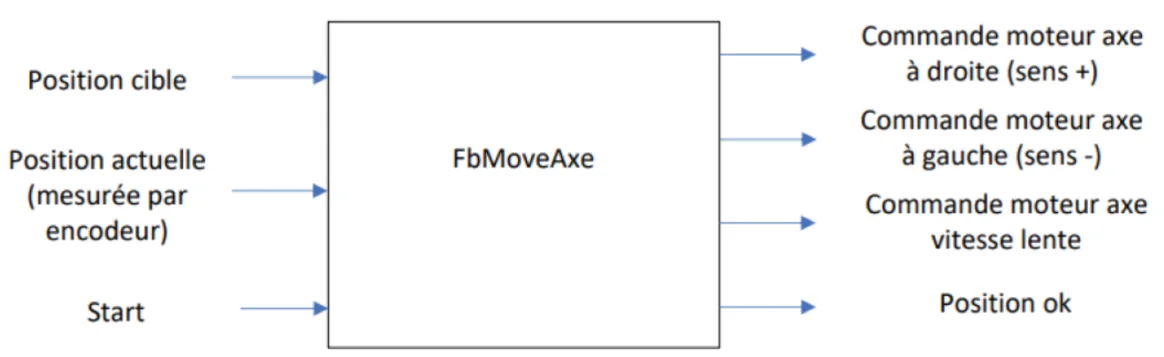
X et Z sont positionnés par un même bloc fonctionnel réutilisable, FbMoveAxe, appelé pour chaque axe avec le comptage codeur en retour.
- Sens de rotation donné par le signe de l'écart entre consigne et position actuelle.
- Vitesse lente dès que l'écart passe sous ±100 points, pour approcher sans dépassement.
- Position atteinte à ±3 points, ce qui libère l'étape suivante de la séquence.
Homing
Un codeur incrémental perd son comptage à la coupure : chaque redémarrage commence donc par une prise d'origine, lancée par Reset.
- Mettre le bras en sécurité : Y rentré, pince ouverte.
- Amener les axes en vitesse lente sur leurs capteurs de référence.
- S'arrêter sur le capteur et remettre à zéro les compteurs rapides avec CTRL_HSC.
- Rejoindre en vitesse lente la position de départ (300, 300).
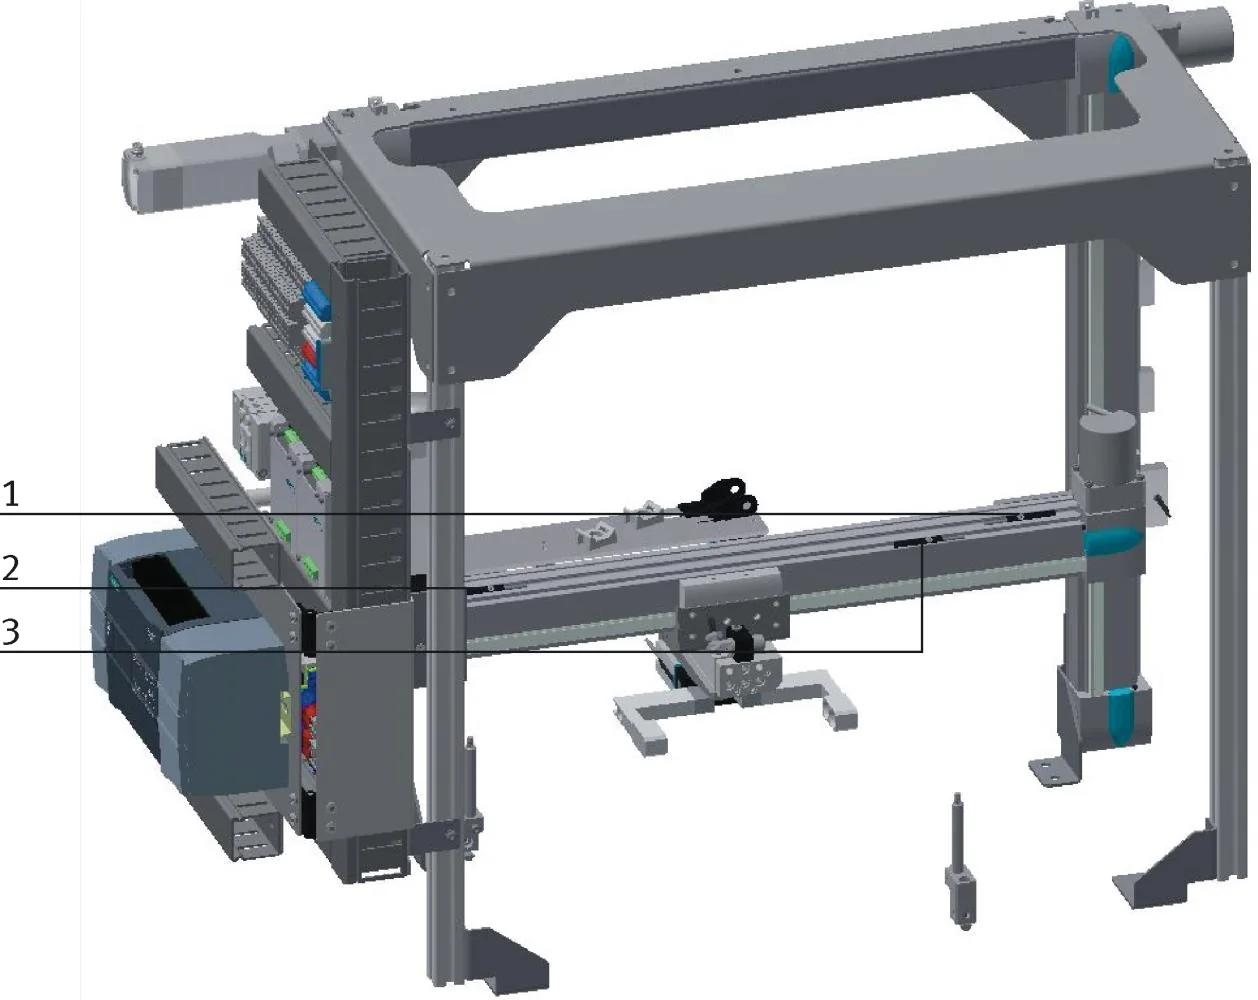
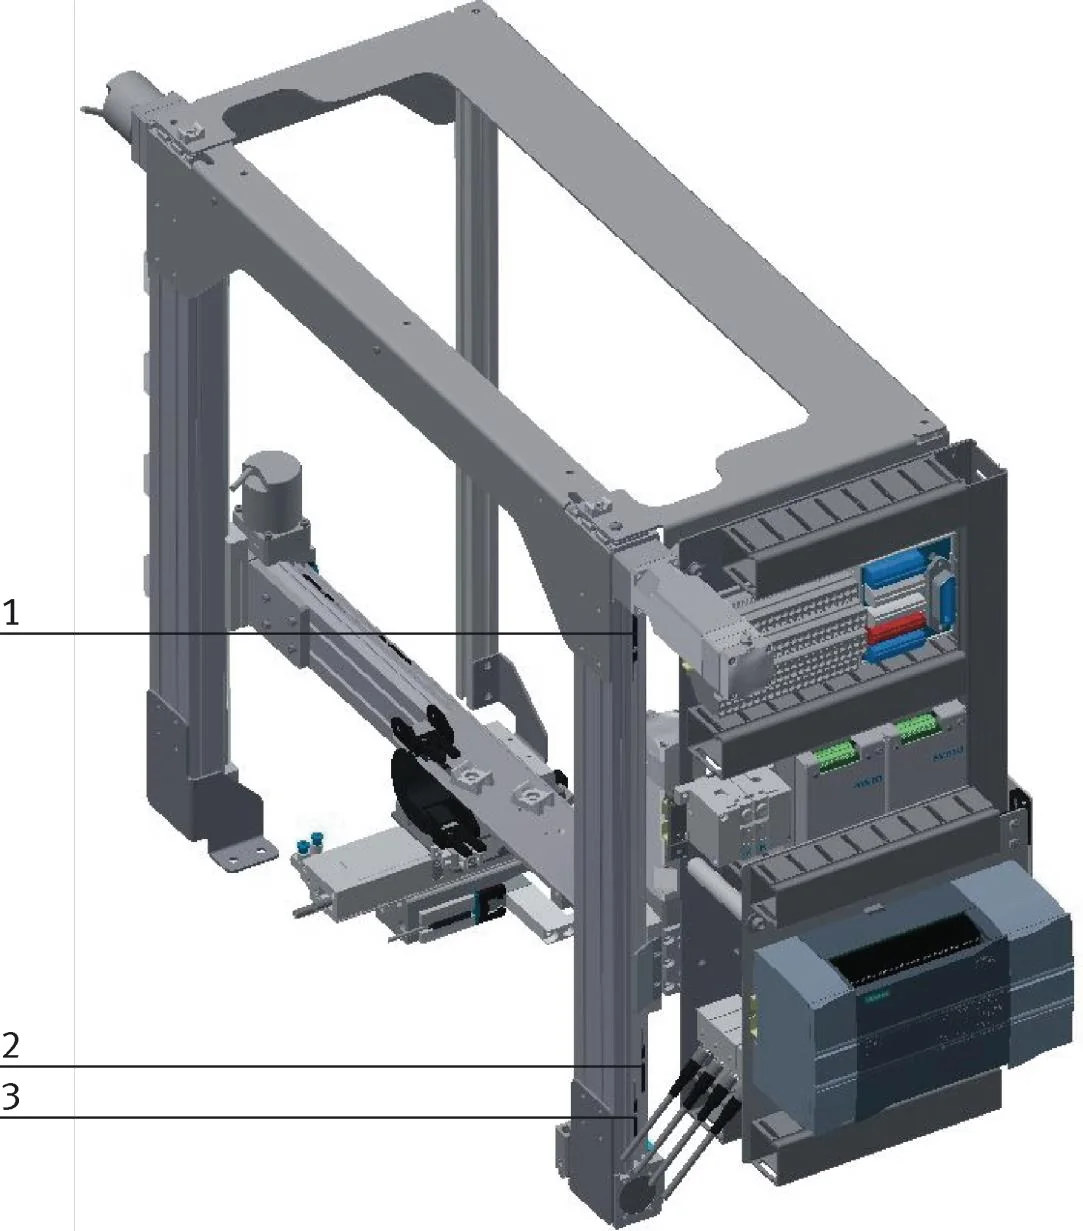
Séquence de déchargement — magasin vers palette
- Palette vide détectée sous le module : déplacement X / Z juste au-dessus de la coque dans son emplacement (Zemp − 10).
- Sortie de Y dans l'emplacement, descente à Zemp et fermeture de la pince (500 ms).
- Remontée à Zemp − 10 et rentrée de Y.
- Translation sur X jusqu'à la palette, puis descente sur Z jusqu'à la palette.
- Ouverture de la pince (500 ms) pour déposer la coque.
- Remontée à Zpal − 200 pour libérer la palette, et acquittement de fin de séquence au maître.
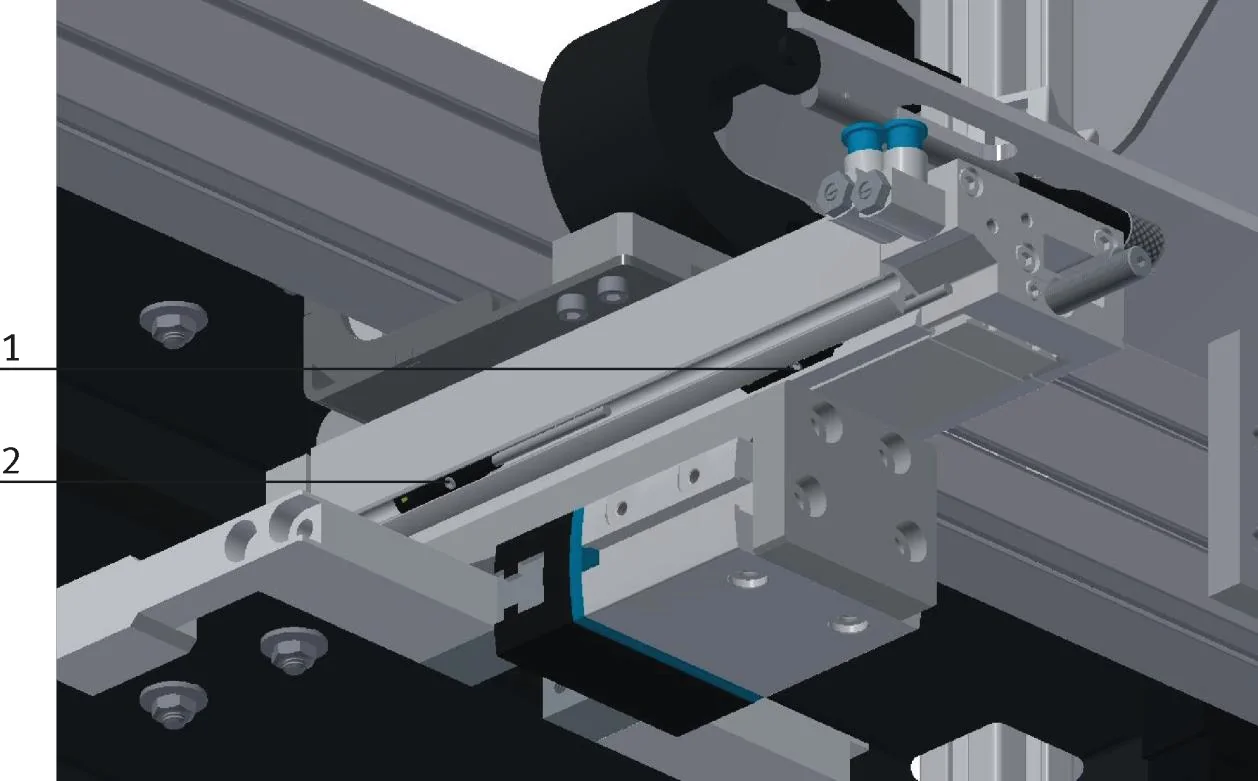
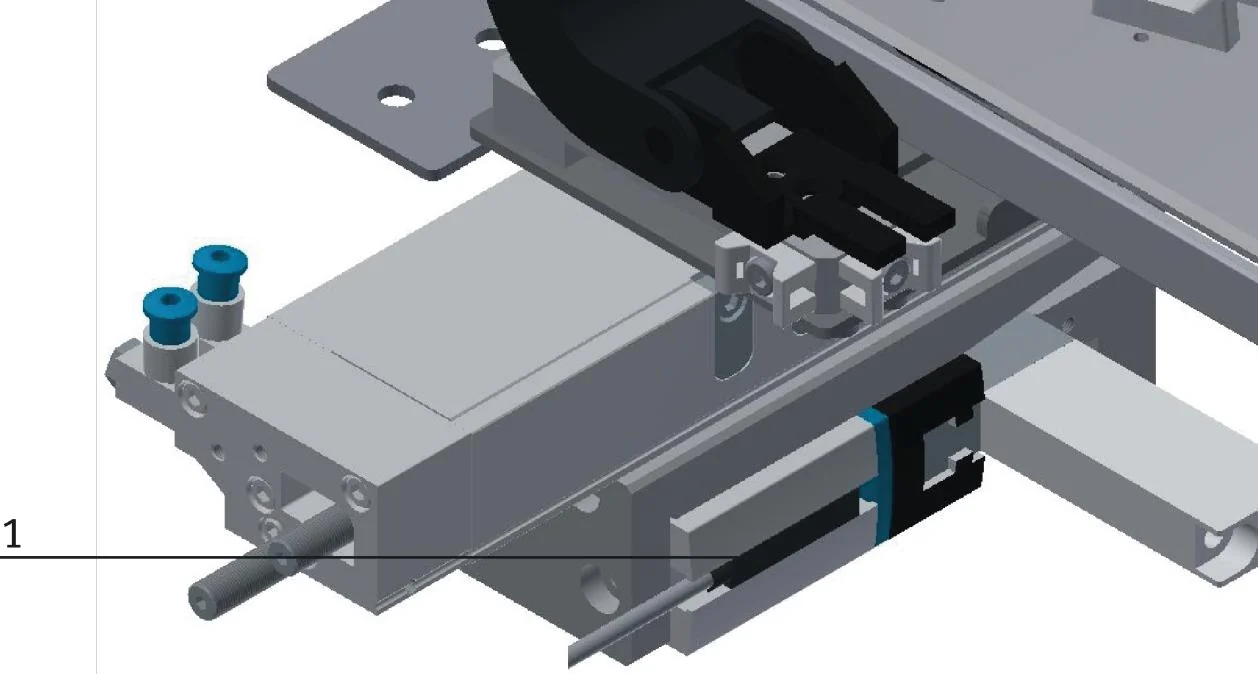
Séquence de chargement — palette vers magasin
- Palette avec coque détectée : déplacement X / Z sur la palette et fermeture de la pince (500 ms).
- Déplacement au-dessus de l'emplacement cible (Zemp − 10) et sortie de Y.
- Descente à Zemp et ouverture de la pince (500 ms).
- Remontée à Zemp − 10 et rentrée de Y.
- Attente à Zpal − 200, puis acquittement de fin de séquence au maître.
Modes de marche et d'arrêt
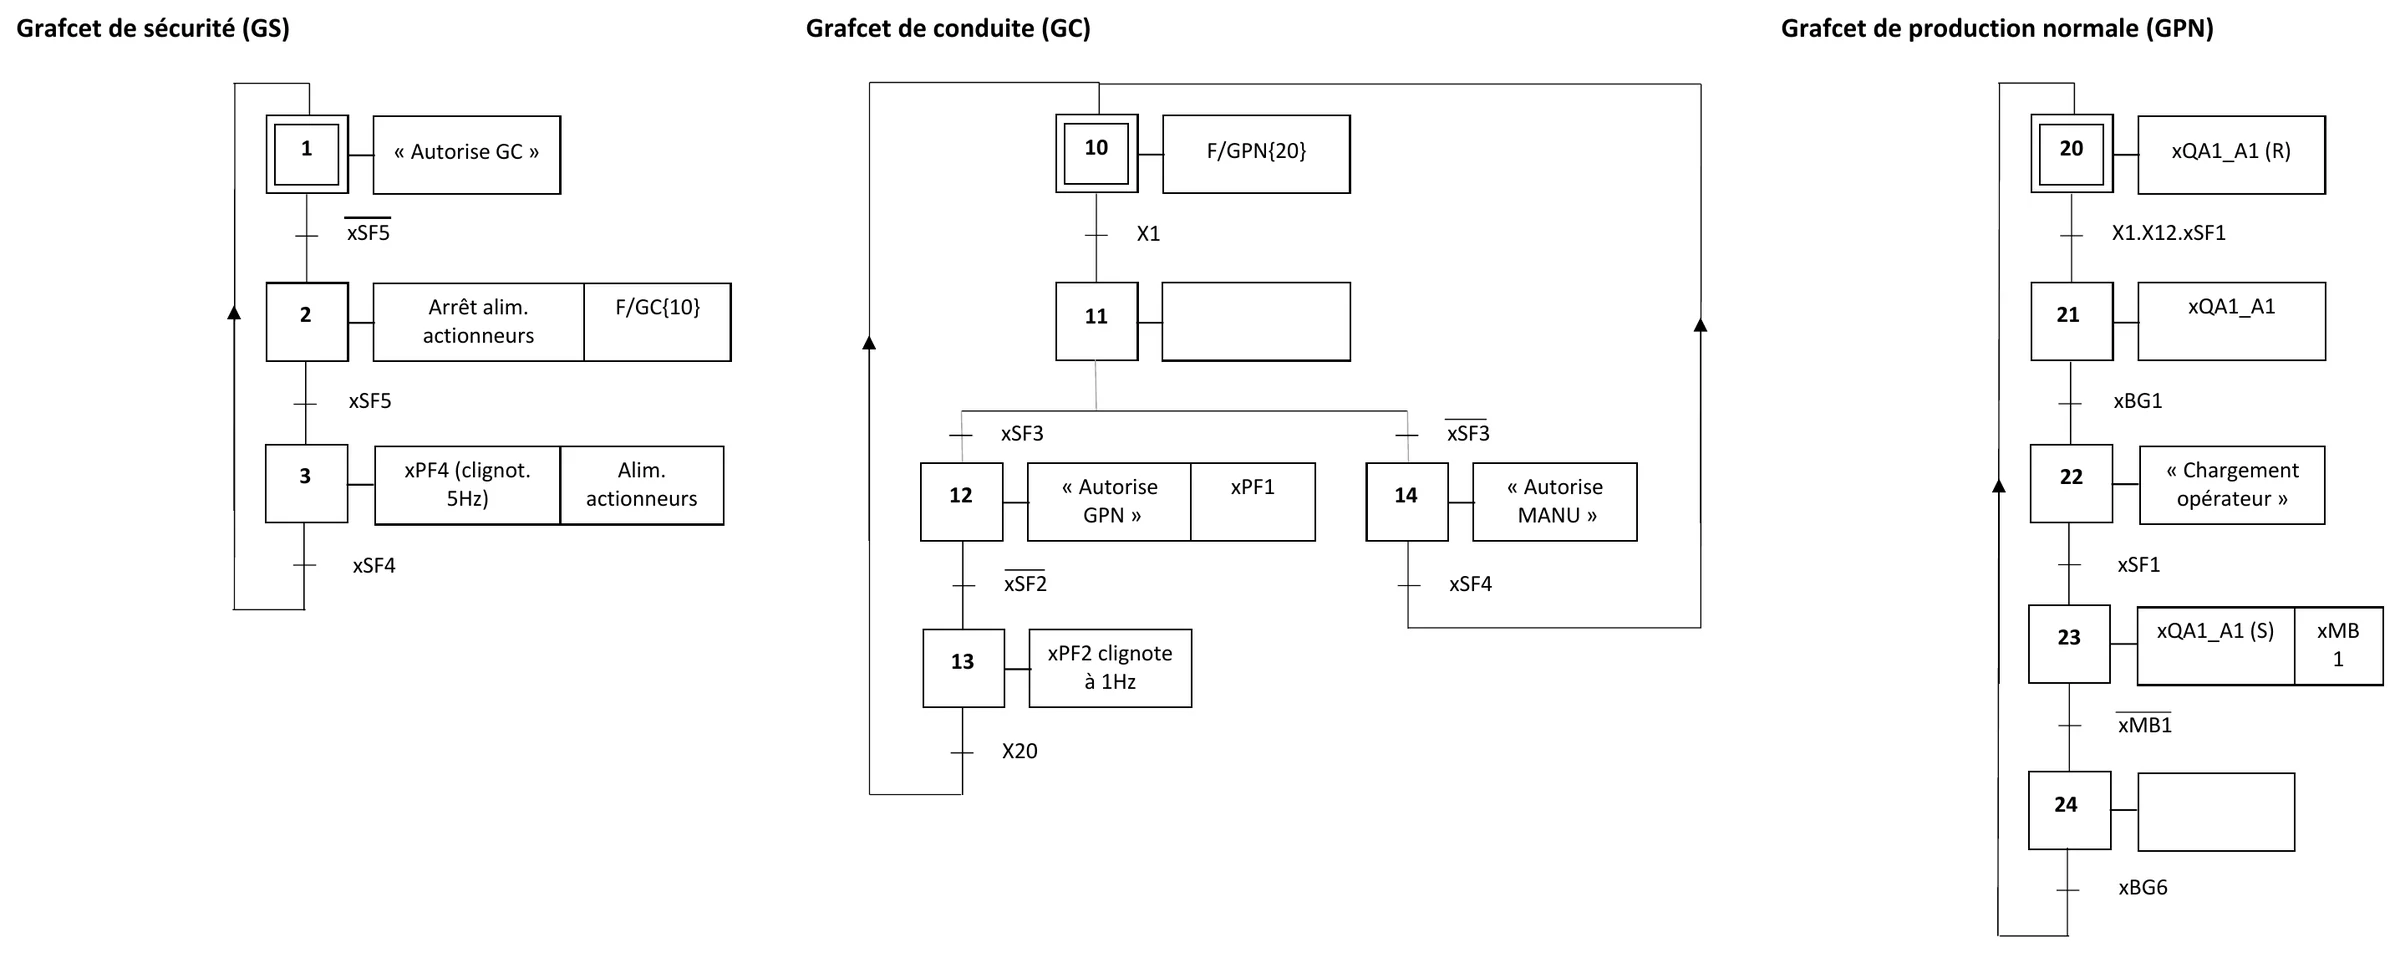
- Trois niveaux de GRAFCET : la sécurité (GS) commande la conduite (GC), qui autorise la production normale (GPN) ou le mode manuel.
- Automatique : un seul appui sur Start lance une production continue, si les conditions initiales sont remplies.
- Passage en manuel ou appui sur Stop : le cycle en cours s'achève — jusqu'à l'évacuation de la palette — avant le changement de mode.
- Arrêt d'urgence : l'alimentation de tous les actionneurs est coupée et le bras se fige sur place. Après désarmement, Reset ramène le poste aux conditions initiales et l'opérateur récupère la pièce restée dans la pince.
- Conditions initiales : emplacements 7 à 12 pleins, 1 à 6 vides, bras référencé et rentré, convoyeur arrêté.
Gestion du stock
Le poste gère seul son magasin de 12 emplacements : il connaît à tout moment les emplacements libres et occupés et choisit lui-même celui à charger ou décharger. Magasin plein ou vide : une alarme s'affiche sur tous les écrans de l'IHM et la production s'interrompt jusqu'à l'intervention de l'opérateur et un appui sur Reset.
Vues de l'IHM
| Vue | Contenu | Accès |
|---|---|---|
| Accueil | Connexion / déconnexion, nom de l'utilisateur connecté | Utilisateur · Maintenance |
| États | Valeurs codeurs X et Z, Y sorti / rentré, entrées / sorties du module | Utilisateur · Maintenance |
| Scénarii | Choix et validation chargement / déchargement, numéro d'emplacement, remplissage du magasin | Maintenance |
Les sessions Maintenance se ferment automatiquement au bout de 5 minutes ; l'alarme magasin plein / vide reste visible quelle que soit la vue.
Méthode & livrables
- Cycle en V jalonné de cinq revues : conception préliminaire, conception détaillée, maintenance, fin de vérification et installation.
- Chaque exigence rédigée pour être vérifiable, et contrôlée par une fiche de test dans le dossier de vérification.
- Lots de travail du homing et de la production normale jusqu'à la conduite, la sécurité, l'IHM et deux phases d'intégration, pour un budget de 44 heures.
- Dossier de maintenance en anglais : localisation de panne, procédures de remplacement et stock de rechange dimensionné à partir des MTBF pour 25 ans de vie, à 16 h par jour, 5 jours sur 7.
- Dossier d'installation et certificat de conformité ; chaque livrable versionné avec une empreinte CRC32.